

תקציר
- שיבוש או הטעיה של אותות GPS עלולים לפגוע ביכולת לקבוע מיקום מדויק, ולכן מערכות ניווט במטוסים זקוקות למקורות מידע עצמאיים.
- ניווט מגנטי מודד שינויים זעירים בשדה המגנטי של כדור הארץ ומשווה אותם למפה גאומגנטית כדי להעריך את מיקום המטוס.
- שילוב בין ניווט מגנטי למערכת אינרציאלית עשוי לצמצם את הצטברות השגיאה שמאפיינת ניווט המבוסס על ג'יירוסקופים ומדי תאוצה בלבד.
- הטכנולוגיה אינה תחליף מיידי לכל תפקידי ה-GPS. עליה להתמודד עם הפרעות שמקורן במטוס, תלות במפות ייחוס ותהליכי הסמכה תעופתיים.
ניווט ללא GPS: הטכנולוגיה המגנטית שעשויה לשנות את עולם התעופה
ניווט ללא GPS הפך מצורך שמזוהה בעיקר עם תרחישים צבאיים לסוגיה מעשית בתעופה האזרחית. אותות הניווט הלווייניים חלשים כשהם מגיעים לכדור הארץ, ולכן אפשר לשבש אותם או לגרום למקלט לחשב מיקום שגוי. האירועים בישראל המחישו שהפרעה שנועדה לצרכים ביטחוניים אינה מבחינה בין מערכת צבאית, טלפון נייד ומקלט שמותקן בכלי טיס.
אחד הכיוונים שנבחנים כיום הוא טכנולוגיית ניווט מגנטי למטוסים. במקום לקלוט אות ממשדר חיצוני, המערכת מודדת את השדה המגנטי המקומי ומשווה את המדידות למפה שהוכנה מראש. כך מתקבל מקור מיקום שאינו תלוי באותה תקשורת רדיו שעליה נשען ה-GPS.
היתרון המרכזי אינו החלפה פשוטה של מערכת אחת באחרת, אלא הוספת שכבה עצמאית למערך הניווט. מטוס שמשווה בין GPS, מערכת אינרציאלית וניווט מגנטי יכול לזהות חוסר התאמה ולהימנע מהסתמכות עיוורת על מקור יחיד. עם זאת, כדי שהגישה תשתלב בטיסה מסחרית או פרטית, נדרשים דיוק עקבי, מפות מתאימות, התאמה לכלי הטיס והסמכה לשימוש מבצעי.
מדוע אותות לוויין חשופים לשיבוש ולהטעיה
GPS הוא אחד ממערכי הלוויינים המשתייכים למשפחת GNSS, מערכות ניווט לווייניות גלובליות. מקלט מתאים מחשב את מיקומו באמצעות מדידת זמני ההגעה של אותות מכמה לוויינים. המדידה תומכת בקביעת מיקום, כיוון תנועה, מהירות וזמן מדויק, ולכן היא משולבת בשורה ארוכה של מערכות אזרחיות ותעופתיות.
השיבוש הנפוץ מכונה חסימה או jamming. משדר קרקעי מפיץ הפרעה בתדרים הרלוונטיים ומקשה על המקלט להבחין באותות הלוויין. התוצאה יכולה להיות אובדן קליטה, ירידה בדיוק או חוסר יציבות בנתוני המיקום. מאחר שאותות הלוויין חלשים יחסית, אין צורך לפגוע בלוויינים עצמם כדי להשפיע על משתמשים באזור נתון.
איום מורכב יותר הוא spoofing, כלומר שידור אותות מטעים שנראים למקלט כאותות אמיתיים. במקרה כזה המערכת עלולה להמשיך להציג מיקום, אך המיקום אינו נכון. זהו מצב בעייתי במיוחד, משום שקל יותר לזהות מקור מידע שנעלם מאשר נתון שגוי שנראה עקבי ואמין.
בישראל נרשמו שיבושים מכוונים באזורים נרחבים, מצפון הארץ ועד אזורים מרוחקים יותר בתקופות מסוימות. ההשפעה ניכרה ביישומי דרך, בשירותים מבוססי מיקום ובמכשירים אזרחיים נוספים. מבחינת בטיחות טיסה, הלקח ברור: קליטת לוויין אמינה אינה מובנת מאליה, ויש להתייחס גם לתרחיש שבו היא אינה זמינה או אינה מהימנה.
כך פועל ניווט מגנטי
השדה המגנטי של כדור הארץ אינו אחיד לחלוטין. מבנה הקרקע, הרכב הסלעים ותופעות גאולוגיות יוצרים שינויים מקומיים בעוצמה ובכיוון של השדה. השינויים האלה יוצרים מעין חתימה מרחבית שאפשר למפות ולמדוד מהאוויר.
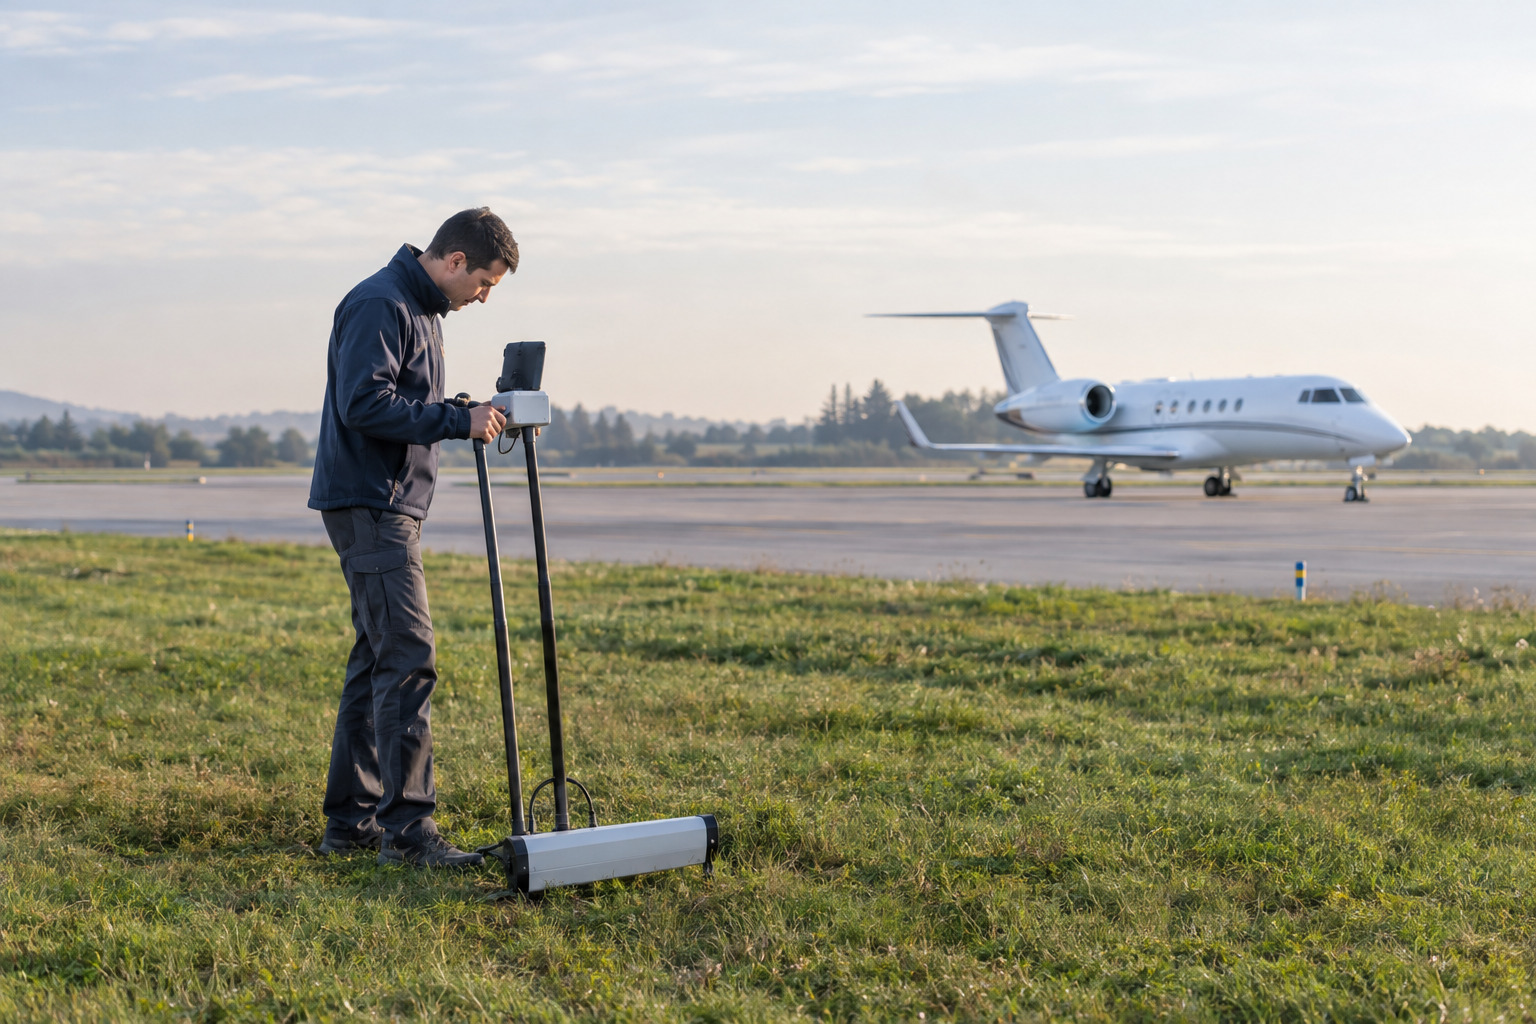
מערכת ניווט מגנטי כוללת חיישן רגיש, מחשב עיבוד ומפת ייחוס גאומגנטית. החיישן אוסף רצף של מדידות לאורך נתיב הטיסה. האלגוריתם משווה בין הדפוס שנמדד לבין הדפוסים במפה ומחפש את האזור שבו קיימת ההתאמה הטובה ביותר. נתוני התנועה של המטוס מצמצמים את מרחב החיפוש ומסייעים למערכת להבחין בין אזורים בעלי מאפיינים דומים.
בחלק מהפיתוחים נעשה שימוש בחיישנים קוונטיים, שמסוגלים לזהות הבדלים זעירים בשדה המגנטי. רגישות גבוהה לבדה אינה מספיקה. המערכת צריכה לסנן רעש, לתקן השפעות שמקורן בכלי הטיס ולתרגם את המדידות להערכת מיקום שימושית בזמן אמת.
הניווט מתבצע באופן פסיבי: החיישן מודד תופעה טבעית ואינו צריך לקבל אות ניווט ממשדר מרוחק. חסימת תדרי GPS אינה מוחקת את השדה המגנטי של כדור הארץ, ולכן מנגנון השיבוש הרגיל אינו משפיע עליו באותה דרך. אין פירוש הדבר שהמערכת חסינה מכל הפרעה, אך נקודת הכשל שלה שונה מזו של ניווט לווייני.
ההבדל בין מצפן מגנטי למערכת שקובעת מיקום
מצפן מגנטי מספק מידע על כיוון ביחס לצפון המגנטי. הוא אינו יודע באיזו נקודה נמצא המטוס. גם אם הכיוון ידוע במדויק, עדיין דרושים נתוני מהירות, זמן ונקודת התחלה כדי להעריך מיקום לאורך הנתיב.
ניווט מגנטי מתקדם פועל בדרך אחרת. הוא אינו מסתפק בכיוון הכללי של השדה, אלא מנתח את השינויים המקומיים בו. השוואת רצף המדידות למפת האנומליות המגנטיות מאפשרת לקשור את החתימה שנמדדה לאזור גאוגרפי מסוים. זהו עקרון שדומה להתאמת תוואי שטח למפה, אך כאן התוואי אינו הר או נהר שנראים לעין, אלא דפוס מגנטי.
ההבחנה הזאת מסבירה מדוע אי אפשר להוסיף מצפן מדויק למטוס ולקבל מיד חלופה מלאה ל-GPS. נדרשים חיישן מתאים, מפת ייחוס, מודל שמתקן את השפעת המטוס ואלגוריתם התאמה. איכות המיקום תלויה בתפקוד המשותף של כל המרכיבים.
השילוב עם ניווט אינרציאלי
מערכת ניווט אינרציאלית משתמשת ביחידת מדידה המכונה IMU. היחידה כוללת ג'יירוסקופים שמודדים תנועה זוויתית ומדי תאוצה שמודדים תאוצה בכמה צירים. לאחר קבלת נקודת התחלה, המחשב מחשב את השינויים במיקום ובכיוון בלי להסתמך על אות חיצוני.

העצמאות הזאת חיונית, אך למדידות יש שגיאות קטנות. ככל שהמערכת ממשיכה לחשב את התנועה, השגיאות מצטברות ונוצרת סטייה הדרגתית מהמיקום האמיתי. GPS משמש בדרך כלל כאחד המקורות שבעזרתם מתקנים את הסטייה. כשהקליטה משובשת, משך הזמן שבו אפשר להסתמך על החישוב האינרציאלי לבדו נעשה גורם משמעותי.
המדידה המגנטית עשויה לספק נקודות תיקון שאינן תלויות בלוויינים. המערכת האינרציאלית מצמצמת את האזור שבו מחפשים התאמה במפה המגנטית, וההתאמה שנמצאה מתקנת את הסטייה המצטברת. השילוב בין השתיים יעיל יותר מהסתמכות בלעדית על כל אחת מהן.
אותו עיקרון נבדק גם במערכות קרקעיות המבוססות על חיישני טלפון נייד. ג'יירוסקופ ומד תאוצה יכולים לעקוב אחר תנועה בחניון תת-קרקעי או באזור שבו קליטת הלוויין חלשה. אלגוריתמים מנתחים את דפוס התנועה ואף מזהים מאפיינים של משטח הנסיעה. כיום מערכות כאלה משמשות בעיקר כתוספת ל-GPS, משום שהאתגר המרכזי הוא לבלום את הצטברות השגיאה לאורך זמן.
הערך המבצעי של שכבת ניווט עצמאית
מערכות ניווט במטוסים נשענות על הצלבת מידע ולא על אמון מוחלט בחיישן יחיד. מקור מגנטי עשוי לשמש לבדיקת סבירות: אם נתוני הלוויין מצביעים על מיקום אחד והמערכת המגנטית והאינרציאלית מצביעות יחד על אזור אחר, נוצר סימן שמחייב בדיקה. היכולת לזהות הטעיה חשובה לא פחות מהיכולת להמשיך לנווט לאחר אובדן אות.
השדה המגנטי זמין ביום ובלילה ואינו תלוי בראות חיצונית. המדידה גם אינה דורשת קשר רציף עם תשתית קרקעית. תכונות אלו מתאימות לתרחישים שבהם תשתיות רדיו או לוויין נפגעו, נחסמו או אינן אמינות.
יתרון נוסף נוגע לרציפות. במקום לעבור בבת אחת מניווט לווייני מדויק לחישוב אינרציאלי שצובר סטייה, אפשר לשמור על רצף של עדכונים ממקור בלתי תלוי. בפועל, רמת הדיוק תלויה באזור, בגובה הטיסה, באיכות המפה וברמת הרעש המגנטי בסביבת החיישן.
ניווט מגנטי גם אינו מחליף כל שירות שמתקבל מ-GPS. מערכת לוויינית מספקת זמן מדויק לצד נתוני מיקום ותנועה. התאמה למפה מגנטית עשויה לסייע בקביעת מיקום, אך אינה יוצרת כשלעצמה מקור זמן מקביל. לכן הארכיטקטורה התעופתית תמשיך להזדקק לכמה מקורות מידע בעלי תפקידים משלימים.
האתגרים שעדיין מגבילים את הטכנולוגיה
כלי טיס הוא סביבה מגנטית מורכבת. מנועים, כבלים, מערכות חשמל, רכיבי מתכת וציוד שפועל או נכבה במהלך הטיסה עלולים להשפיע על המדידה. גם שינוי בכיוון המטוס ביחס לשדה יכול לשנות את החתימה שנקלטת. כדי לבודד את האות הגאוגרפי, צריך לאפיין את ההשפעה של כלי הטיס ולתקן אותה באופן עקבי.

מיקום החיישן הוא חלק מהותי בתכנון. התקנה סמוכה למקור הפרעה עלולה לפגוע בנתונים, ואילו התקנה באזור נקי יותר מציבה דרישות הנדסיות אחרות. מערכת שמתאימה לדגם אחד אינה עוברת בהכרח לדגם אחר ללא כיול ובדיקות נוספות.
גם למפת הייחוס יש מגבלות. נדרשת מפה ברזולוציה שמתאימה לגובה ולדיוק המבוקש. מעל אזור שבו השינויים המגנטיים חלשים או דומים זה לזה, קשה יותר לזהות חתימה ייחודית. ככל שעולים בגובה, חלק מהמאפיינים המקומיים נעשים פחות מובחנים וההתאמה עלולה להיות מורכבת יותר.
המערכת צריכה להתמודד גם עם אי-ודאות. לא די להציג נקודה על מפה; עליה להעריך את רמת הביטחון בתוצאה ולדווח כשאין התאמה חד-משמעית. בתעופה, תוצאה שנראית מדויקת אך אינה אמינה מסוכנת יותר מהודעה ברורה שהמיקום אינו זמין.
לפני שילוב מבצעי נדרשים ניסויים בתנאי טיסה מגוונים, ניתוח מצבי כשל והסמכה מתאימה. יש לבחון מה קורה כשהמפה חסרה, כשהחיישן מושפע מהפרעה או כשכמה מקורות ניווט סותרים זה את זה. ממשק הצוות צריך להציג את המידע בלי להעמיס ובלי ליצור תחושת ביטחון שאינה תואמת את ביצועי המערכת.
מה שיבושי ה-GPS בישראל מלמדים על היערכות
הניסיון האזרחי בישראל מדגים את ההבדל בין מפה לבין מערכת ניווט. גוגל מפות, maps.me, Here WeGo, Sygic ומפות אפל מאפשרות לשמור אזורים לשימוש ללא חיבור לרשת. אם גם קליטת ה-GPS אינה זמינה, המפה עדיין מוצגת אך נקודת המיקום העצמי עלולה להיעלם. המשתמש צריך לזהות בעצמו היכן הוא נמצא ולעקוב אחר ההתקדמות.
לכן הורדת מפה אינה מספיקה. צריך לסקור את המסלול מראש, לזהות צמתים ונקודות בולטות ולהבין את כיוון התנועה הכללי. בשטח פתוח אפשר להיעזר בים, ברכס, בוואדי או בתוואי בולט אחר במקום להסתמך רק על מספרי דרכים. מפה טופוגרפית מודפסת בקנה מידה מתאים, יחד עם מצפן ויכולת לעבוד עם אזימוט, נשארת שימושית כשמכשיר דיגיטלי אינו מציג מיקום.
בתקופות של שיבושים נרשם בישראל זינוק בביקוש לאטלסי כבישים מודפסים, עד כדי התרוקנות מלאי בחלק מהסניפים. גם ארגוני ביטחון וכוחות הצלה הצטיידו במפות מודפסות. החזרה לכלים אנלוגיים אינה התנגדות לטכנולוגיה, אלא הכרה בכך שגיבוי צריך לפעול בדרך שונה מהמערכת הראשית.
בתא הטייס הכלים שונים והנהלים מחמירים יותר, אך העיקרון זהה. נתונים שמורים מראש, מקור מיקום עצמאי והכשרה לתרחיש של אובדן אות יוצרים שכבות הגנה. מערכת גיבוי שלא תורגלה מראש אינה בהכרח שימושית ברגע שבו נדרשים לעבור אליה.
המשמעות לטיסות פרטיות ולבטיחות טיסה
גם טיסות פרטיות פועלות במרחב שבו ייתכנו שיבושי ניווט. אופי הפעילות, נתיב הטיסה וסוג המטוס אינם מבטלים את הצורך במערכות מאושרות, בתכנון מוקדם ובנהלים ברורים למקרה של אובדן מידע. האחריות המבצעית נשענת על כשירות הצוות ועל המערכות שמותקנות בפועל, ולא על עצם קיומה של טכנולוגיה חדשה.

הציוד משתנה בין דגמים ותצורות, ולכן אין להסיק שכל הסוגים של מטוסים פרטיים כוללים את אותן יכולות ניווט וגיבוי. לפני שטכנולוגיית ניווט מגנטי תהפוך לרכיב שגרתי, היא תידרש להשתלב במערכות הקיימות, להוכיח תפקוד אמין ולקבל אישורים מתאימים לכל שימוש.
מנקודת מבטם של הנוסעים, בטיחות בטיסות פרטיות תלויה במכלול רחב של גורמים: תחזוקת המטוס, כשירות הצוות, תכנון הנתיב, מזג האוויר ועמידה בנהלים. ניווט מגנטי עשוי לחזק את יתירות המערכות, אך הוא אינו מחליף אף אחד מהמרכיבים האלה.
הדרך ממערכת ניסיונית לרכיב תעופתי שגרתי
הכיוון הסביר אינו עולם תעופה שמתנתק לחלוטין מ-GPS, אלא מערך שבו קשה יותר לשבש את כל מקורות הניווט בעת ובעונה אחת. GPS ימשיך להיות שימושי כשהאות אמין. המערכת האינרציאלית תשמור על רציפות, והניווט המגנטי עשוי לספק בדיקה ועדכון שאינם תלויים בלוויין.
המעבר לשימוש שגרתי ידרוש מדדים ברורים לדיוק, זמינות ושלמות המידע. נדרשת גם דרך מוסכמת להכריע בין מקורות סותרים וליידע את צוות הטיסה מהי רמת הביטחון בכל נתון. אלה שאלות הנדסיות, מבצעיות ורגולטוריות, ולא רק עניין של רגישות החיישן.
הצעד המעשי הוא לבנות יתירות לפני שמתרחש שיבוש, ולא בתגובה אליו. מערכות עצמאיות, מפות ייחוס מתאימות ותרגול של מצבי כשל יכולים להפוך אובדן GPS מתקלה מפתיעה לתרחיש שניתן לנהל. ניווט מגנטי עשוי להיות שכבה מרכזית במערך הזה, אם יוכיח שהוא מדויק, צפוי ומשתלב בבטחה עם מערכות המטוס.
שאלות נפוצות על ניווט ללא GPS וניווט מגנטי בתעופה
המערכת משווה את המדידות למפת ייחוס ולכן עשויה לזהות את האזור המתאים גם ללא קליטת GPS פעילה. בפועל, נקודת התחלה משוערת ונתוני תנועה ממערכת אינרציאלית מצמצמים את אפשרויות ההתאמה ומשפרים את אמינות התוצאה. באזור בעל חתימה מגנטית חלשה או חוזרת ייתכן שלא תתקבל התאמה חד-משמעית.
מצפן מציג כיוון ביחס לצפון המגנטי, אך אינו מספק קואורדינטות. ניווט מגנטי מתקדם מנתח שינויים מקומיים בשדה ומשווה אותם למפה גאומגנטית. לשם כך נדרשים חיישנים רגישים, עיבוד נתונים ותיקון ההפרעות שיוצר המטוס עצמו.
רמת הביטחון בהתאמה עשויה לרדת, במיוחד אם כמה אזורים במפה מציגים דפוס דומה. המערכת יכולה להמשיך להסתמך על הניווט האינרציאלי ולחפש התאמה ברורה יותר בהמשך הנתיב. עליה להציג את אי-הוודאות ולא לדווח על מיקום מדויק לכאורה כשאין לכך בסיס מספק.
לא בהכרח. השוואת חתימה מגנטית למפה מיועדת בעיקר להערכת מיקום ולתיקון מסלול, ואינה יוצרת מעצמה מקור זמן מוחלט. מערכות שתלויות בסנכרון מדויק יזדקקו למקור זמן נוסף גם אם הניווט המגנטי פועל היטב.
אין מועד אחיד, משום שהטמעה תלויה בבשלות המערכת, בדגם המטוס, בתצורת ההתקנה ובהסמכה הנדרשת. ניסוי מוצלח אינו שקול לאישור לשימוש מבצעי. עד להשלמת התהליכים האלה, יש להתייחס לטכנולוגיה כשכבת ניווט מתפתחת ולא כיכולת שקיימת בכל מטוס.